


ООО Хучжоу Аома Интеллектуальные Технологии


-
 Тщательный контроль качества
-
 Внимательное обслуживание
О Нас
ООО Хучжоу Аома Интеллектуальные Технологии
ООО Хучжоу Аома Интеллектуальные Технологии расположена в районе Усин города Хучжоу провинции Чжэцзян и является компанией, специализирующейся на производстве и продаже конвейерных роликов. Общий объём инвестиций составляет 2000000 юаней. Компания в основном производит логистические конвейерные линии и комплектующие.

Миссия послепродажного обслуживания
Быстрота, решительность, точность, продуманность и тщательность
Экономия вашего времени
Надежная компания
быстрое реагирование
О компании
Будущее развитие
В будущем компания будет руководствоваться миссией «создавать конкурентоспособность для решений клиентов», предлагая более надёжную и инновационную роликовую продукцию и внося значительный вклад в успех клиентов.
Популярные продукты
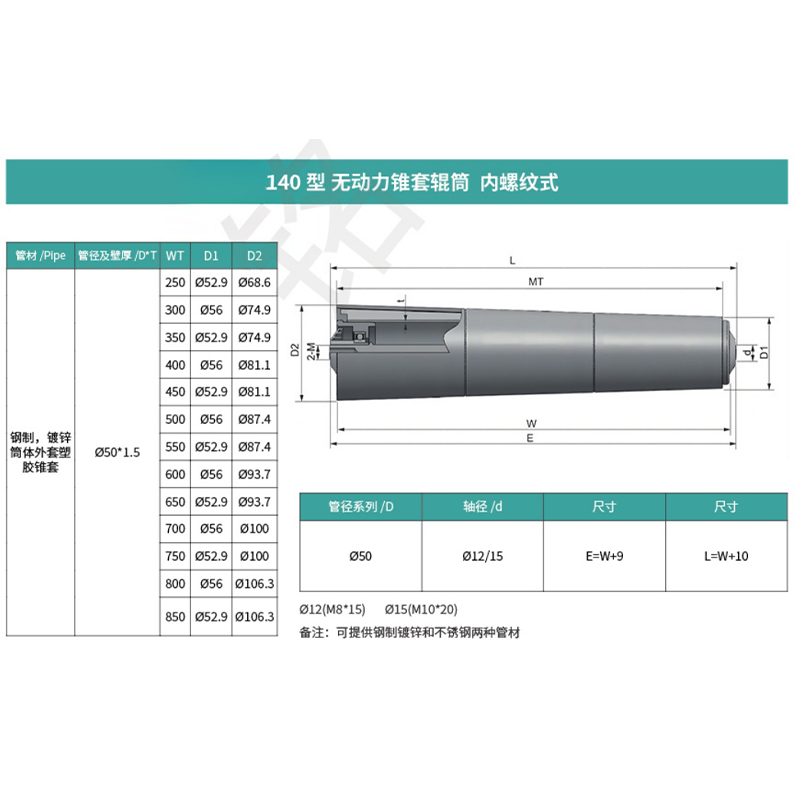
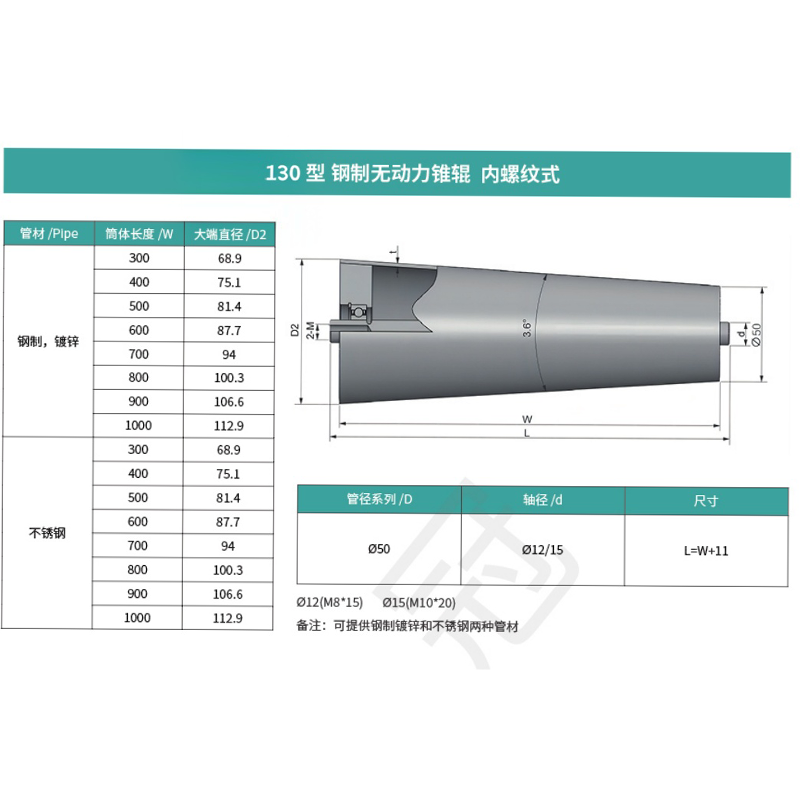

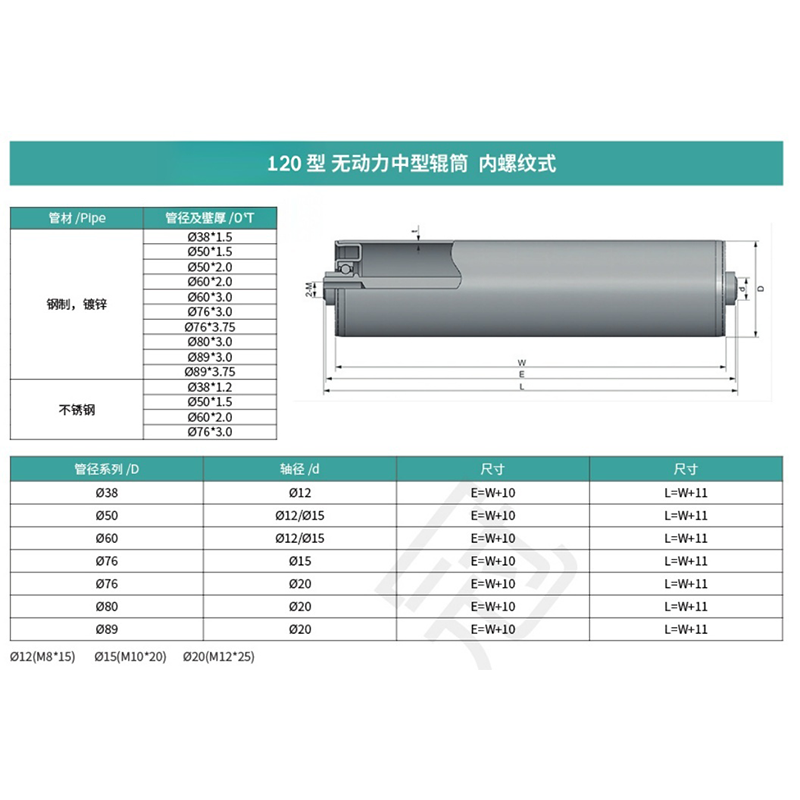
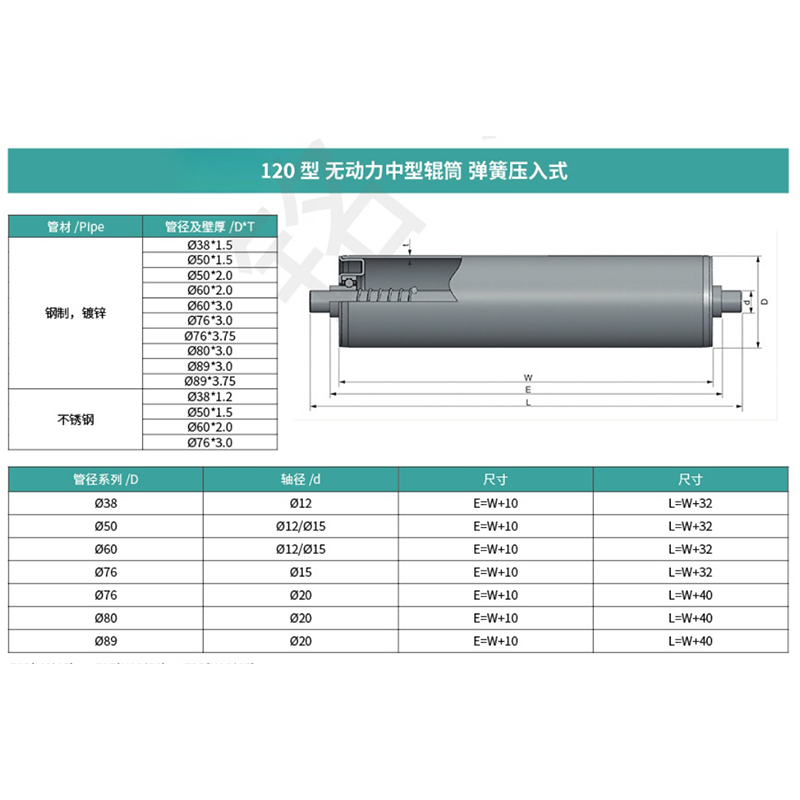


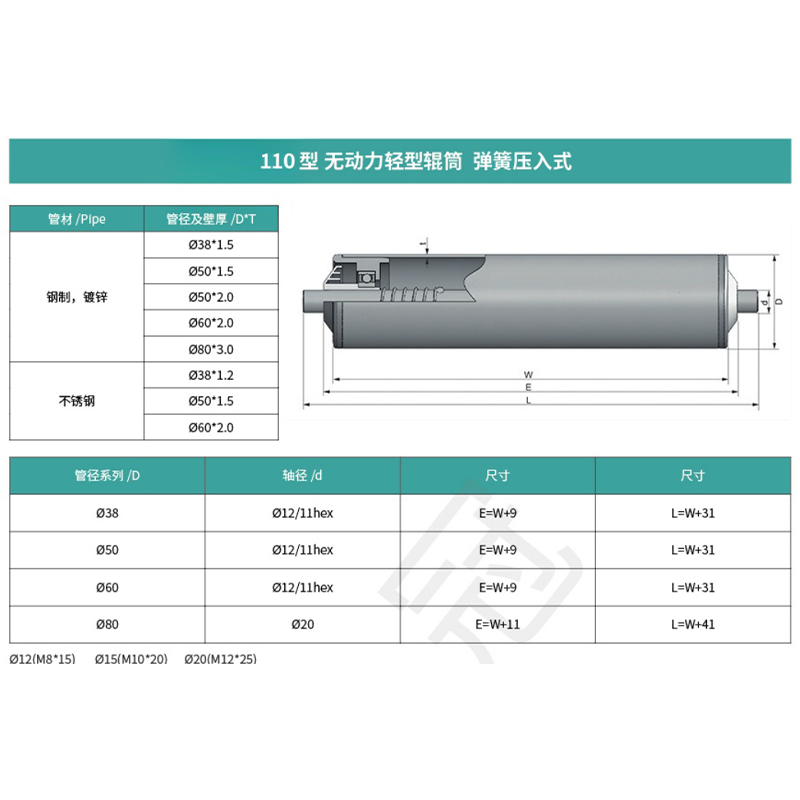
Преимущество
Качество нашей продукции превосходное.
Компания располагает автоматическими токарными станками, токарными станками с ЧПУ и другим высококлассным оборудованием, а также высококвалифицированной технической командой. Технические работники в основном имеют квалификацию высокого разряда. Техническая база компании мощная и прочная. Компания предоставляет клиентам высококачественную продукцию и превосходные решения в области конвейерных роликов.
-
Качество продукции
-
уровень удовлетворенности клиентов
-
Прецизионное обрабатывающее оборудование
-
Опытная команда квалифицированных техников
-
Профессиональные индивидуальные решения
Производитель комплектующих


Трёхосевой ферменный модуль
Высокая нагрузочная способность и точность: благодаря жёсткой конструкции трёхосевая портальная модульная система выдерживает большие нагрузки – некоторые модели способны перемещать грузы массой до 4 тонн (4000 кг), при этом точность повторного позиционирования достигает ±0,05 мм и выше. 1.Сверхбольшой рабочий ход: модульная конструкция позволяет без труда увеличивать ход по оси X до значительных величин – в некоторых случаях до 100 метров, а по оси Y – до 20 метров, что недостижимо для обычных шарнирных роботов. 2.Модульность и экономическая эффективность: система собирается из стандартных линейных модулей, что упрощает сборку и обслуживание. По сравнению с шарнирными роботами с аналогичной грузоподъёмностью, стоимость приобретения и эксплуатации существенно ниже.
Подробнее 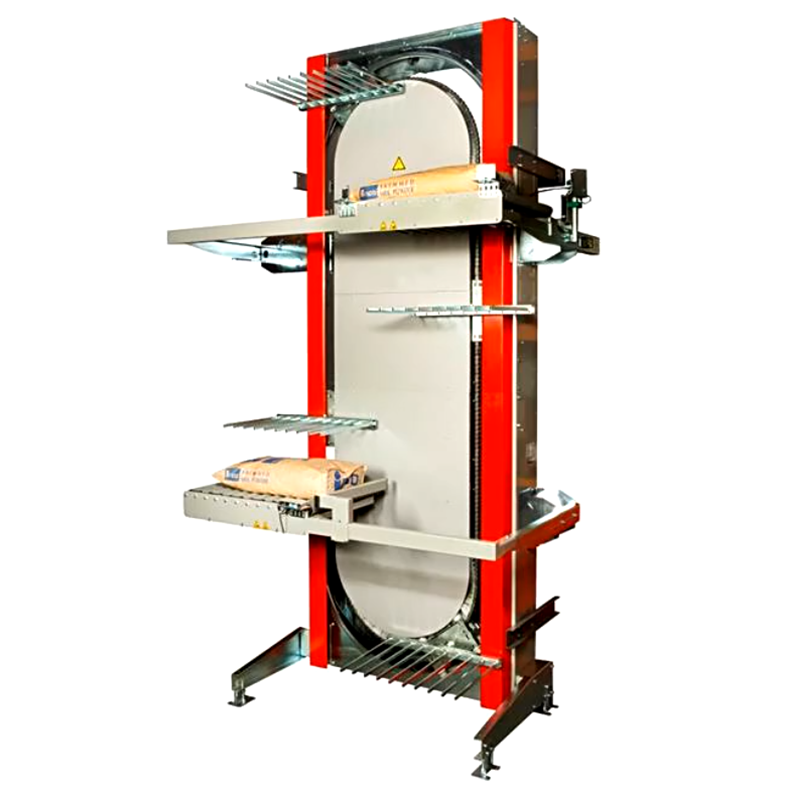
Циркуляционный подъёмник с грузовыми вилами
Основные характеристики 1.Высокоэффективная непрерывная транспортировка: благодаря равномерной установке нескольких грузовых вил на цепи вертикальной циркуляции оборудование может, подобно колесу обозрения, безостановочно загружать, поднимать и выгружать грузы без необходимости ожидания холостого возврата вил, обеспечивая непрерывную работу в полном смысле этого слова. Эффективность транспортировки очень высока; например, максимальная производительность некоторых устройств может достигать около 1500 единиц в час. 2.Конструкция и принцип работы: он в основном состоит из корпуса подъёмника, механизма подачи, механизма выдачи и нескольких подъёмных кареток, установленных на цепях циркуляции. Подъёмные каретки способны точно стыковаться с конвейерными линиями верхнего и нижнего этажей, обеспечивая автоматическую подачу и выдачу грузов. 3.Совершенствование конструкции и стабильность: для решения проблемы возможной деформации грузовых вил, вызванной длительной нагрузкой, конструкция современных циркуляционных подъёмников с грузовыми вилами была оптимизирована. https://www.aomazn.com/wp-content/uploads/Циркуляционный-подъёмник-с-грузовыми-вилами1111.mp4
Подробнее 
Рабочий стол ленточного конвейера
Основная конструкция и характеристики 1.Два основных варианта компоновки: в зависимости от цехового пространства и технологического процесса может быть спроектирован односторонний рабочий стол (все работники выполняют операции с одной стороны производственной линии) или двухсторонний рабочий стол (конвейерная линия проходит посередине, а работники распределены по обеим сторонам и выполняют операции с двух сторон). 2.Настраиваемая поверхность рабочего стола: материал поверхности рабочего стола может выбираться в соответствии с требованиями различных отраслей, например, покрытие из огнеупорного материала, антистатическое резиновое покрытие (широко применяемое в электронной промышленности) или поверхность из нержавеющей стали, отвечающая санитарным требованиям пищевой и фармацевтической отраслей. 3.Богатые возможности расширения: для повышения удобства работы операторов оборудование может интегрировать такие элементы, как лампы дневного света, крючки для инструментов, технологические табло, розетки электропитания 24В, запираемые ящики, розетки для антистатических браслетов и другие принадлежности. 4.Гибкая конфигурация: материал конвейерной ленты (ПВХ, резина, пищевой полиуретан и т.д.), ширина (обычно от 20 до 2000 мм), скорость (как правило, регулируемая в диапазоне от 0,1 до 30 м/мин), а также станина оборудования (алюминиевый профиль, углеродистая сталь, нержавеющая сталь) могут быть подобраны в соответствии с фактическими требованиями.
Подробнее 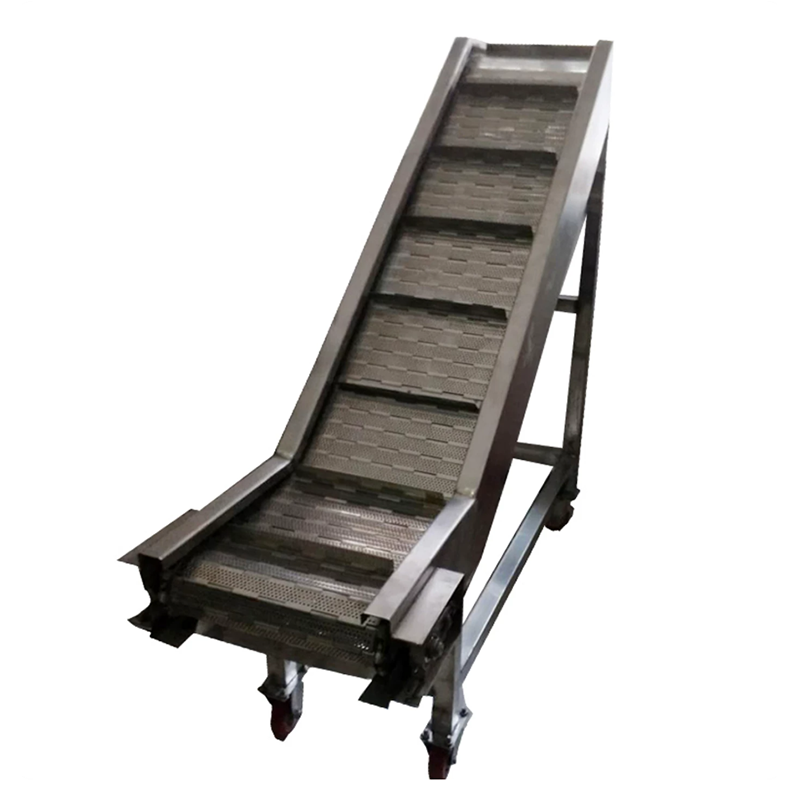
Наклонный пластинчатый цепной конвейер
Основные характеристики 1.Противоскользящая конструкция и транспортировка под большим углом наклона: это её самая главная особенность. Благодаря установке на пластины цепи специальных толкающих пластин, бортиков или упорных планок эффективно преодолевается воздействие силы тяжести на материал на наклонной плоскости, предотвращается соскальзывание, что позволяет осуществлять подъём под большим углом. 2.Высокая несущая способность и широкая область применения: конструкция из пластин цепи и цепей позволяет выдерживать относительно тяжёлые нагрузки. Может транспортировать как различные стандартные коробки и мешкованные грузы, так и нестандартные насыпные и мелкокусковые материалы, а в отдельных моделях – даже высокотемпературный клинкер. 3.Плавная и надёжная работа: использование цепной передачи практически исключает проблему схода ленты, характерную для ленточных конвейеров. В сочетании с прочной рамой и направляющими оборудование работает с низким уровнем шума и высокой стабильностью. 4.Устойчивость к внешним воздействиям и простота обслуживания: материал пластин цепи может быть выбран из углеродистой или нержавеющей стали в зависимости от условий среды. Пластины цепи из нержавеющей стали также обладают стойкостью к кислотам и щелочам и легко очищаются, что позволяет удовлетворять высоким санитарным требованиям таких отраслей, как пищевая промышленность и фармацевтика.
Подробнее 
Пластинчатый цепной конвейер с шариковыми вставками
Стандартная рука промышленного робота обычно состоит из четырёх основных частей: механической конструкции, приводной системы, системы управления и датчиков. Количество шарниров (то есть степеней свободы) определяет её гибкость – чем больше степеней свободы, тем сложнее движения и тем выше универсальность. Несколько распространённых типов имеют свои сильные стороны: 1.Многозвенный робот: обычно имеет 6 шарнирных осей и является самым распространённым типом промышленных роботов. Он обладает большим рабочим диапазоном и гибкими движениями, способен выполнять практически любые сложные задачи. 2.SCARA-робот: имеет горизонтальную многозвенную конструкцию, обычно с 4 осями. Он отличается высокой скоростью и точностью, особенно подходит для быстрой сортировки, сборки и перемещения в плоскости, широко применяется в электронной промышленности. 3.Рука промышленного робота с декартовой системой координат: движется по трём линейным осям X, Y, Z, имеет простую конструкцию и относительно низкую стоимость, обычно используется в сценариях с фиксированной траекторией, таких как загрузка и разгрузка станков и простая транспортировка. Основные области применения и типичные сценарии Сценарии применения рук промышленных роботов чрезвычайно широки и охватывают практически все звенья современного производства: 1.Сварка: это одно из самых зрелых применений рук промышленных роботов, широко используется в автомобилестроении, авиационно-космической промышленности и других областях. Они способны выполнять такие процессы, как точечная сварка и дуговая сварка, обеспечивая стабильность и прочность сварных точек, а также стабильно работая в условиях высокой температуры и запылённости. 2.Транспортировка и паллетирование: в логистике, складском хозяйстве и на производственных линиях руки промышленных роботов могут заменить ручной труд при выполнении повторяющихся операций по транспортировке, загрузке-разгрузке и паллетированию материалов, значительно снижая трудоёмкость и повышая эффективность. 3.Прецизионная сборка: в электронной, автомобильной и других отраслях руки промышленных роботов с помощью датчиков технического зрения и силомоментных датчиков способны выполнять такие прецизионные операции на субмиллиметровом уровне, как установка чипов и сборка компонентов. 4.Нанесение покрытий и окраска: руки промышленных роботов способны точно планировать траекторию, обеспечивая равномерность покрытия и одновременно удаляя работников из вредной среды окрасочного производства. 5.Контроль качества: благодаря интеграции промышленных камер и алгоритмов технического зрения руки промышленных роботов могут автоматически выполнять внешний осмотр, измерение размеров и обнаружение дефектов продукции, что более эффективно и надёжно по сравнению с ручным визуальным контролем.
Подробнее 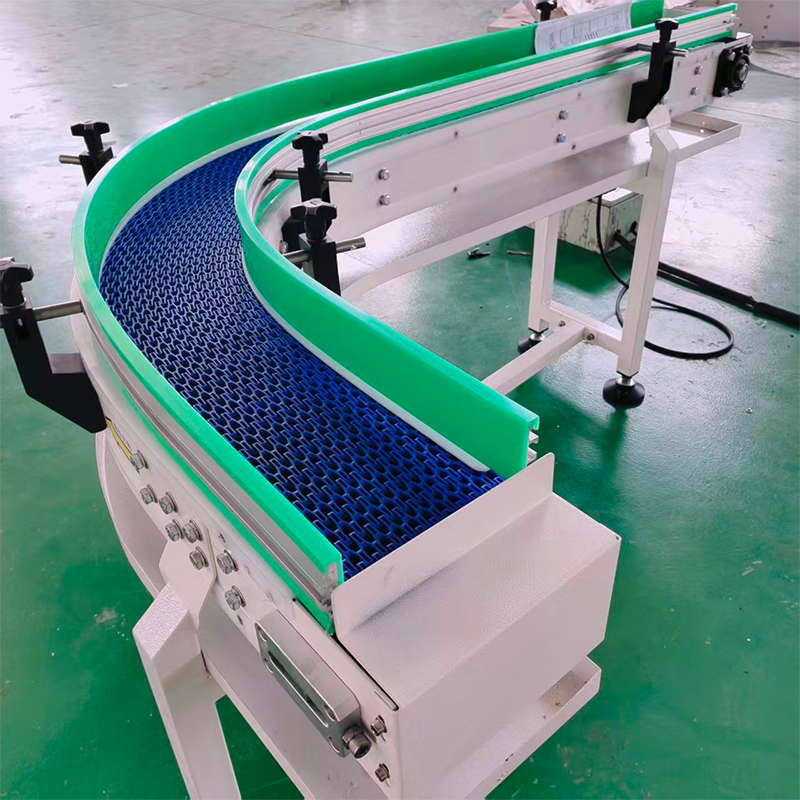

Мы тепло приветствуем сотрудничество друзей с нами.
Компания всегда придерживается концепции высококачественной продукции, следует курсу на высочайшее качество, постоянно стремится к совершенству и всегда удовлетворяет потребности клиентов.
Прочная конструкция, плавный поворот груза без отклонения от курса, низкий уровень шума при работе.

Боря
Клиент1Высокая несущая способность и ударопрочность, надежная сварка, беспроблемный монтаж и ввод в эксплуатацию.

Денис
Клиент2Наши новости
Приглашаем к сотрудничеству.
Новости
Функции и области применения пресс-подборщиков
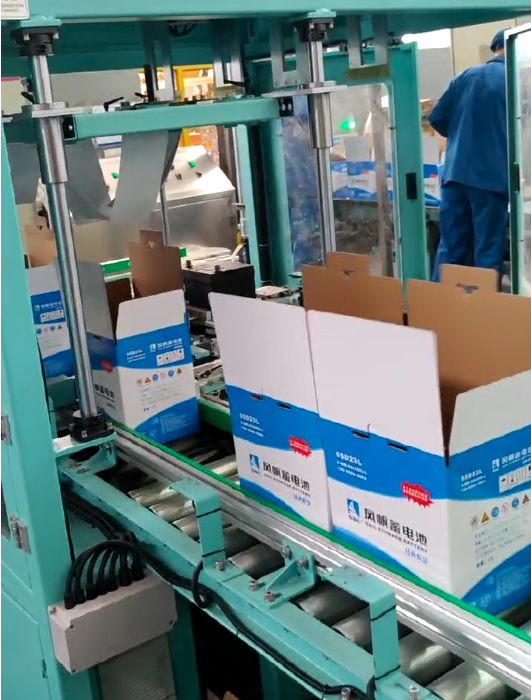
1. Автоматическое формирование и запечатывание коробов (основная функция) Машина захватывает плоские картонные заготовки из нижнего магазина с помощью вакуумных присосок, а затем, используя роботизированные манипуляторы или направляющие, придает коробу кубическую форму. Складывание и запечатывание нижних клапанов: после формирования короба машина автоматически последовательно складывает четыре нижних клапана и наносит клейкую ленту для запечатывания дна (на изображении дно короба уже заклеено, и он перемещается по конвейеру). 2. Автоматизированная транспортировка и позиционирование Роликовый конвейер: в нижней части виден конвейер из металлических роликов, обеспечивающий плавное перемещение сформированных коробов. Направляющие и позиционирование: металлические направляющие и боковые ограждения позволяют работать с коробами различных размеров, удерживая их по центру и обеспечивая правильное положение при транспортировке для последующих операций (например, загрузки продукции). 3. Автоматическая загрузка продукции (в зависимости от конфигурации линии) Станция справа предназначена для загрузки продукции в короб. Роботизированный манипулятор или толкатель, расположенный сверху или сбоку, помещает изделия (например, аккумуляторы, электронику, компоненты) внутрь короба. 4. Система безопасности и мониторинга Прозрачные защитные дверцы: машина оснащена защитными дверцами из прозрачного акрила или стекла, что обеспечивает безопасность оператора и позволяет наблюдать за работой внутренних механизмов (мигающий зеленый индикатор внутри указывает на штатную работу оборудования). Рама машины: конструкция выполнена на основе прочного каркаса из алюминиевого профиля, обеспечивающего устойчивость при высокоскоростной работе. 5. Автоматизированное управление и удобство эксплуатации Регулировочные маховики / ходовые винты: в левой части изображения хорошо видны вертикальный ходовой винт и рукоятка регулировки; они позволяют быстро изменять ширину и высоту машины в соответствии с параметрами коробов, обеспечивая гибкость производства. Кабельная система: в левой нижней части расположен защитный кожух для кабелей, обеспечивающий упорядоченную прокладку проводки, защиту от пыли и безопасность. Области применения: Данное оборудование широко используется в отраслях, требующих массовой упаковки продукции в стандартные картонные короба: производство аккумуляторов, электроники и бытовой техники, пищевая промышленность и производство напитков, фармацевтика и химическая промышленность. Основное преимущество оборудования заключается в автоматизации процессов раскрытия коробов и складывания их дна, что повышает эффективность упаковки и снижает трудозатраты. https://ecdn.cnyandex.com/bptulw7/uploads/a91a4294b2a82a4c28de0718ce919433_raw.mp4
Подробнее 
Новости
[Важное сообщение] Hannover Shanghai Smart Loading & Unloading: 4 ноября состоится встреча, посвященная обмену опытом и обсуждению новых технологий и примеров их внедрения (перспективы 2026 года).
Обеспечивая работу с разнообразными грузами и адаптируясь к различным видам транспортных средств, Глобальный альянс интеллектуальных роботов для погрузки и разгрузки объединяет мир и ведет отрасль к здоровому и упорядоченному развитию. CeMAT ASIA Форум «Интеллектуальные погрузочно-разгрузочные работы 2026: новые технологии и примеры практического применения» Тема: «Умные погрузочно-разгрузочные работы — приоритет практического применения» С целью изучения передовых технологических разработок и практики применения интеллектуальных систем погрузки и разгрузки, а также для стимулирования инноваций и модернизации отрасли, 4 ноября 2026 года в Шанхайском новом международном выставочном центре (SNIEC) состоится форум «Интеллектуальные погрузочно-разгрузочные работы 2026: новые технологии и примеры практического применения». Организатором мероприятия выступает Глобальный альянс роботов для интеллектуальных погрузочно-разгрузочных работ (Global Intelligent Loading & Unloading Robot Alliance) при поддержке Научно-исследовательского института Университета Сиань Цзяотун в провинции Чжэцзян. Форум, проходящий под девизом «Умные погрузочно-разгрузочные работы — приоритет практического применения», посвящен актуальным технологическим трендам, инновационным кейсам и вопросам реального внедрения технологий. Мы приглашаем профессионалов отрасли принять участие в этом значимом событии. Сопутствующая выставка Данный форум является ключевым мероприятием, проходящим параллельно с выставкой CeMAT ASIA 2026 — ведущей в Азии выставкой в сфере интралогистики и управления цепями поставок. Выставка CeMAT ASIA пройдет с 3 по 6 ноября 2026 года в Шанхайском новом международном выставочном центре. CeMAT ASIA 2026 | Масштаб выставки: 85 000 м² | Более 950 ведущих экспонентов | Более 150 000 профессиональных посетителей | Более 40 форумных мероприятий | Информация о конференции 📅 Дата: 4 ноября 2026 г. (среда), 09:30 – 12:00 📍 Место проведения: Шанхайский новый международный выставочный центр (ул. Лунъян, д. 2345, новый район Пудун, Шанхай) 🏛️ Курирующая организация: Научно-исследовательский институт Университета Сиань Цзяотун в провинции Чжэцзян 🤝 Организатор: Глобальный альянс роботов для интеллектуальных погрузочно-разгрузочных работ | Программа конференции (предварительная) • 09:30–09:40 Приветственное слово • 09:40–10:20 Текущее состояние технологий интеллектуальной погрузки и разгрузки и прогноз тенденций на 2026 год • 10:20–11:00 Примеры инновационного применения систем интеллектуальной погрузки и разгрузки • 11:00–11:40 Опыт внедрения в отрасли и обмен практическими наработками • 11:40–12:00 Интерактивная дискуссия и сессия вопросов и ответов Информация о проезде 🚇 Метро • Линия 7 до станции Huamu Road (выход 5) • Линия 2 до станции Longyang Road (выход 9) 🚌 Автобус • Маршруты 989 (шаттл), Daqiao Line 5, Daqiao Line 6 (шаттл), Fangchuan Special Line, Dongchuan Special Line, Huamu Line 1, Airport Line 3, Airport Line 6, 975, 976 и др. Важная информация: Для беспрепятственного прохода, пожалуйста, зарегистрируйтесь на мероприятие заранее. В связи с ожидаемым большим потоком посетителей рекомендуется прибыть на место проведения за 30 минут до начала. Регистрация по QR-коду: Пожалуйста, отсканируйте приведенный ниже QR-код для регистрации на конференцию. Количество мест ограничено; пожалуйста, зарегистрируйтесь заблаговременно. Контактная информация: По вопросам, касающимся мероприятия, обращайтесь в Секретариат Глобального альянса интеллектуальных роботов для погрузочно-разгрузочных работ. Курирующая организация: Научно-исследовательский институт Чжэцзянского филиала Сианьского университета Цзяотун Организатор: Глобальный альянс интеллектуальных роботов для погрузочно-разгрузочных работ Семинар, посвященный новым технологиям и примерам применения интеллектуальных систем погрузки и разгрузки (2026 г.)
Подробнее 
Новости
GGII: Рейтинг конкурентоспособности китайских производителей тактильных датчиков для сектора гуманоидных роботов (2026 г.)
Технологии тактильного восприятия перешли от этапа обсуждения целесообразности их применения к стадии практической реализации. В физическом мире любой контакт неизбежно порождает силовое воздействие, а рабочие процессы, по сути, представляют собой различные формы контактов. Ни «избыточное», ни «недостаточное» усилие не гарантируют успеха операции. Тактильные датчики позволяют роботам определять оптимальный уровень воздействия, и эти устройства превращаются из «опционального дополнения» в «стандартный компонент». У некоторых производителей высокофункциональных роботизированных манипуляторов доля внедрения технологий тактильного восприятия выросла с 20% до более чем 60%. Отрасль признает ценность тактильного восприятия, однако вопросы его внедрения остаются актуальными; лишь эффективное использование этих технологий обеспечит долгосрочную устойчивость данного сектора. Как отметила Фей-Фей Ли: «При выполнении роботами операций критически важны тактильные данные, а также способность полноценно интегрировать тактильную информацию с визуальными, перцептивными и пространственными данными». В июне этого года Фей-Фей Ли, Джим Фан и еще 32 исследователя опубликовали работу, посвященную системе T-Rex, которая отличается специализированной архитектурой модели и алгоритмами обработки тактильных сигналов. Чтобы обеспечить возможность интерпретации сигналов экспертами, команда разработала пространственно-временной тактильный энкодер, способный фиксировать как временные изменения силы воздействия, так и пространственное распределение деформации контактной поверхности. Такой подход позволил повысить показатель успешности выполнения задач с 6% (при использовании базового метода «π0.5 + тактильные данные») до 65%, став важным ориентиром для эффективного применения технологий тактильного восприятия. Тем не менее, реальные производственные и повседневные задачи требуют показателей успешности на уровне 99%, 99,9% или даже 99,99%. Преодоление этого разрыва более чем в 30% остается общей задачей для всей отрасли, и технологии тактильного восприятия играют ключевую роль в решении этой проблемы. Многообразие вариантов порождает неопределенность относительно того, как именно их использовать; в долгосрочной перспективе сосуществуют и дополняют друг друга различные технические подходы. В качестве четырех основных направлений в отрасли утвердились пьезорезистивные, емкостные, использующие эффект Холла и оптические (на базе компьютерного зрения) системы тактильного восприятия; также активно развиваются гибридные трибоэлектрическо-емкостные технологии. Пьезорезистивная технология отличается отработанными производственными процессами, низкой стоимостью и простотой интеграции; такие компании, как Huawei Ke, Fulai New Materials и Moxian Technology, уже наладили серийные поставки. Емкостная технология обеспечивает высокую чувствительность и поддерживает мультимодальные измерения, включая определение силы воздействия в трех измерениях (3D) и обнаружение приближения объектов; лидером в этой области является компания Tashan Technology, уже вышедшая на этап массового производства. Датчики на эффекте Холла характеризуются высокой точностью, исключительной стабильностью и длительным сроком службы; компания Pasini реализует комплексную стратегию развития «воплощенного интеллекта» (embodied intelligence) с упором на тактильное восприятие (охватывающее конструкции роботов, высокофункциональные манипуляторы, сбор данных и использование больших моделей). Визуальные тактильные датчики (использующие оптические методы) применяют как цветные, так и монохромные источники света, обеспечивая высочайшее пространственное разрешение и богатый набор мультимодальных данных; в этой сфере появляется все больше игроков, таких как Qianjue Robotics и Daimeng Robotics. Ионотронные датчики сочетают в себе высокую чувствительность и сверхширокий линейный диапазон измерений; компания Saigan Technology уже получила крупные заказы на поставку тактильных модулей для высокофункциональных манипуляторов. В конструкции высококлассных манипуляторов с прямым приводом (часто используемых в исследовательских целях) все чаще применяется технология визуального тактильного восприятия на кончиках пальцев. В мае прошлого года состоялся впечатляющий дебют системы Sharpa Wave: в ее «пальцы» интегрирован фирменный визуальный тактильный датчик высокого разрешения (DTA), что сделало ее ключевой платформой для ведущих мировых лабораторий, занимающихся разработкой технологий манипулирования нового поколения. В текущем году такие компании, как Linjiedian, BrainCo, Tashizhihang и Xinuo Future, представили свои модели манипуляторов с прямым приводом, оснащенных визуальными тактильными датчиками на кончиках пальцев. Высокий интерес к визуальным тактильным датчикам обусловлен их способностью обеспечить работу замкнутого цикла «тактильное восприятие — модель — манипуляция», что означает наличие у отрасли четкого понимания того, как использовать этот тип тактильных данных. Визуальные тактильные датчики преобразуют задачи тактильного восприятия в хорошо изученные проблемы компьютерного зрения за счет непосредственного вывода изображений; это упрощает интеграцию в существующие архитектуры моделей и позволяет использовать обширную базу разработок и наборов данных с открытым исходным кодом. Тем не менее, тактильные датчики на основе компьютерного зрения сталкиваются с ограничениями, касающимися частоты измерений (она относительно низка) и объема обрабатываемых данных (который весьма велик). Это предъявляет высокие требования к вычислительным мощностям на периферии (edge computing) и сужает сферу применения, оставляя возможности для конкуренции другим технологиям тактильного зондирования. Кроме того, область применения тактильных технологий расширяется: от кончиков пальцев — к подушечкам пальцев и ладоням, рукам и туловищу, а также к системам «электронной кожи», покрывающим все тело. Различные части тела требуют разных технических характеристик, что приводит к сосуществованию и взаимному дополнению множества технологических подходов. Кончики пальцев критически важны для выполнения тонких манипуляций; здесь приоритет отдается чувствительности, точности и мультимодальному восприятию, а также интеграции функций сбора данных и управления. Ладони и подушечки пальцев выполняют вспомогательные функции: они отвечают за фиксацию контакта, определение положения и корректировку хвата, при этом ключевыми факторами являются диапазон измерений и стабильность работы. Для других частей тела важнее всего безопасность взаимодействия, поэтому приоритетными становятся гибкость, стабильность и долговечность. Некоторые компании, производящие тактильные датчики, применяют стратегии развития по нескольким направлениям. Например, Huawei Ke использует подход, основанный на слиянии мультимодальных данных с применением пьезорезистивных, магнитных и емкостных технологий. Компании Moduli Tech и Qianjue Robotics реализуют стратегии, сочетающие методы компьютерного зрения и тактильного зондирования («vision-tactile +»), однако их пути различаются: Moduli Tech перешла от пьезорезистивных технологий к системам, объединяющим зрение и тактильное восприятие, тогда как Qianjue Robotics начала с тактильных датчиков на основе зрения для кончиков пальцев и расширила деятельность до создания решений для всей кисти руки. Отсутствие стандартов затрудняет внедрение тактильных датчиков конечными пользователями; при этом в отрасли сформировался консенсус относительно важности такого показателя, как «стабильность». Производители ловких роботизированных манипуляторов (dexterous hands) при выборе тактильных датчиков уделяют особое внимание шести аспектам: разрешающей способности, чувствительности и точности; совместимости решений; стабильности (включая постоянство характеристик и долговечность); схемам передачи данных; возможностям массового производства; а также цене. Хотя для производителей манипуляторов ключевое значение имеют технические характеристики, отсутствие стандартов усложняет взаимодействие участников цепочки поставок и внедрение технологий в масштабах отрасли. В настоящее время не существует единых отраслевых стандартов для таких параметров тактильных датчиков, как чувствительность, точность, срок службы и диапазон измерений. Это не позволяет заказчикам оценивать качество исключительно на основе технических спецификаций и вынуждает проводить натурные испытания, что тормозит сотрудничество в рамках цепочки поставок. Несовместимость интерфейсов передачи данных снижает эффективность внедрения, а значительные различия в форматах данных и нехватка наборов данных (датасетов) затрудняют эффективное использование этой технологии разработчиками прикладных моделей. Если высокая производительность и совместимость решений являются обязательными условиями, то «стабильность» стала требованием, признанным всеми участниками рынка. Понятие стабильности включает в себя неизменность характеристик продукта (как внутри одной партии, так и от партии к партии), сохранение рабочих показателей при длительной эксплуатации и надежность поставок. В такой перспективной сфере применения тактильных датчиков, как перчатки для сбора данных (требующие высокой точности движений), стабильность также ставится во главу угла. Поскольку процесс сбора данных подразумевает длительную работу с многократным повторением одних и тех же действий, такие проблемы, как дрейф данных или низкая воспроизводимость результатов, могут сделать собранную информацию бесполезной. Стремясь найти баланс между производительностью, стабильностью и ценой, компании используют различные технические подходы для создания барьеров конкурентоспособности на нескольких уровнях: базовые материалы, конструктивные решения и архитектура чипов; промежуточные алгоритмы обработки; а также возможности в области инжиниринга, серийного производства и калибровки. Состав материалов, конструкция, алгоритмы и чипы формируют первичный «защитный ров» — этап перехода «от 0 к 1», определяющий фундаментальное качество продукта. В то же время возможности серийного производства и калибровки создают вторичный «ров» — этап масштабирования «от 1 к 100», от которого зависят стабильность характеристик и экономическая эффективность. Создание замкнутого цикла «Тактильные датчики — Данные — Модели — Приложения» для повышения практической ценности тактильных данных. Достижение превосходных технических характеристик — это лишь первый шаг. Поставка одного лишь «тактильного» оборудования — без сопутствующих сред моделирования, алгоритмов восприятия и адаптации под конкретные сценарии — оставляет большинство клиентов в недоумении относительно того, как использовать эту технологию, и затрудняет демонстрацию ее ценности. В результате производители тактильных датчиков вынуждены не только доказывать преимущества своей технологии, но и обучать рынок методам ее применения. Они переходят от роли простых поставщиков компонентов к статусу создателей фундаментальных, долгосрочных инфраструктурных платформ, а конкурентная борьба смещается в плоскость того, кто сможет сделать тактильные данные «более пригодными для использования». Производство тактильных датчиков перестало быть главной проблемой отрасли; критическим «узким местом», требующим решения, стал острый дефицит тактильных данных. Разработка оборудования, способного собирать тактильную информацию, стала стратегическим приоритетом для производителей датчиков. После того как оборудование для сбора данных будет готово, разработчикам больших моделей и производителям тактильных датчиков предстоит совместно определить, какие именно рабочие данные следует собирать в различных сценариях и как их необходимо размечать. Однако, учитывая неопределенность в отношении сценариев конечного применения и методов представления данных, некоторые компании, производящие тактильные датчики (например, Daimeng Robotics и Qianjue Robotics), начали разрабатывать собственные большие модели для обработки тактильной информации. Они создают проприетарные системы сбора данных, выпускают наборы данных и предлагают решения, адаптированные под конкретные сценарии использования. Эти «большие тактильные модели» функционируют скорее как специализированные модели для конкретных отраслей, дополняя, а не заменяя универсальные большие модели. В условиях острой нехватки реальных тактильных данных ценным дополнением служат данные, полученные путем моделирования. Платформы симуляции также позволяют тестировать и оптимизировать алгоритмы тактильного восприятия в безопасных, контролируемых условиях перед их внедрением. Тем не менее, моделирование все еще сталкивается с проблемой разрыва между симуляцией и реальностью (так называемым «разрывом Sim2Real»), особенно в части точного воспроизведения сложных физических взаимодействий, таких как динамика контакта, трение и упругость материалов. В конечном счете, внедрение технологий в реальных условиях необходимо для создания циклов обратной связи, требуемых для совершенствования всей цепочки создания стоимости: от тактильных датчиков, оборудования для сбора данных и самих тактильных данных до обучения моделей, оценки на основе симуляции и практического применения. Чем быстрее этот цикл итераций, тем более надежное конкурентное преимущество («защитный ров») может создать компания. Инвесторы делают ставки на различные технические направления Компании, создающие замкнутый цикл «тактильные датчики — данные — модели — применение», получают более высокую оценку Согласно неполным данным, по состоянию на август около 20 компаний, производящих тактильные датчики, провели в общей сложности порядка 30 раундов финансирования, привлекв (по раскрытым данным) в совокупности около 4,45 млрд юаней при использовании различных технических подходов. Среди них компания Pasini выбрала стратегию полного цикла (full-stack), привлекв в общей сложности 2 млрд юаней за два раунда; Yimu Technology, ранее занявшая позиции в секторе спектральных приборов, расширяет деятельность в сторону технологий визуально-тактильного восприятия (с планами на 2025 год) и в текущем году закрыла раунд финансирования серии E на сумму более 1 млрд юаней; другие производители систем визуально-тактильного восприятия, такие как Daimeng Robotics и Qianjue Robotics, привлекли более 100 млн юаней в рамках одного раунда; Tashan Technology закрыла раунд серии B, привлекв несколько сотен миллионов юаней; в то время как компании, производящие пьезорезистивные датчики, обычно привлекают в одном раунде средства в размере десятков миллионов юаней. Оценка объема рынка тактильных датчиков для антропоморфных кистей (манипуляторов) В настоящее время данные об объемах поставок от производителей тактильных датчиков приводятся с использованием различных единиц измерения: отдельных датчиков, модулей, комплектов, кистей или количества чувствительных элементов. Для целей данного анализа показатели были приведены к единому стандарту: «комплекты» и «кисти». Под «комплектом» понимается отдельный сенсорный модуль (например, набор датчиков для одной кончика пальца), а расчет количества «кистей» производится исходя из того, что одна кисть включает пять комплектов. Конфигурация системы тактильных датчиков для одной антропоморфной кисти обычно варьируется от 5 комплектов (5 кончиков пальцев) до 15 комплектов (5 кончиков пальцев + 9 фаланг + 1 зона ладони). Согласно упрощенному расчету, прогнозируемый объем поставок тактильных датчиков для антропоморфных кистей в Китае на 2026 год составит от 210 600 до 631 800 комплектов (что эквивалентно 42 120–126 360 кистям). Ожидается, что благодаря росту объемов поставок антропоморфных кистей и увеличению уровня проникновения тактильных датчиков, среднегодовой темп роста (CAGR) в период с 2026 по 2030 год достигнет 74,61%. Рейтинг китайских компаний — производителей тактильных датчиков для сектора гуманоидных роботов (2026 г.) В настоящее время отечественная отрасль производства тактильных датчиков находится на этапе, характеризующемся разнообразием технологических подходов и бурным развитием инноваций. На основе комплексной оценки таких факторов, как объем продаж, технологическое лидерство, возможности серийного производства, развитие экосистемы и финансовая устойчивость — с учетом как общедоступных данных, так и результатов экспертных опросов, — аналитическая компания GGII опубликовала «Рейтинг китайских компаний — производителей тактильных датчиков для сектора гуманоидных роботов (2026 г.)». В заключение: Сфера производства тактильных датчиков еще далека от окончательного формирования. Различные части тела и сценарии применения требуют акцента на разных аспектах тактильного восприятия, а взаимодополняющие преимущества различных технологических подходов обеспечивают их долгосрочное сосуществование. Тем временем компании непрерывно совершенствуют характеристики продукции и расширяют ассортимент, чтобы отвечать потребностям отрасли. Разумеется, нельзя исключать и появления в будущем принципиально новых технологических решений. Хотя поиск оптимальных способов применения тактильных датчиков продолжается, очевидно стремление отрасли к обеспечению стабильности работы, мультимодальности, простоты использования и снижению затрат. Это предъявляет высокие требования к комплексному потенциалу компаний, охватывающему технологические и производственные инновации, алгоритмы тактильного восприятия, процессы массового производства и калибровку. 27 июня текущего года под эгидой Национального технического комитета по стандартизации в области робототехники был официально дан старт проектам национальных стандартов: «Тактильные датчики для компонентов роботов — Часть 1: Общие технические условия» и «Тактильные датчики для компонентов роботов — Часть 2: Требования к формату данных». Разработка этих стандартов переведет отрасль на новый этап развития, характеризующийся внедрением унифицированных практик.
Подробнее